LIDAR SENSING / APPLICATION ARTICLE
厂内物料配送,凯基特激光雷达
让AGV避障与运行联动
厂内物料配送中,AGV往返于仓储区与生产线之间。通道临时堆放的料箱、伸出货架的货物,以及交叉路口的环境变化,都可能影响车辆通行。
以凯基特单线避障型激光雷达为感知单元,配合车载控制器与驱动制动系统,可围绕“障碍检测—区域判断—运行响应”构建通道避障方案,让配送车辆根据前方情况调整运行状态。
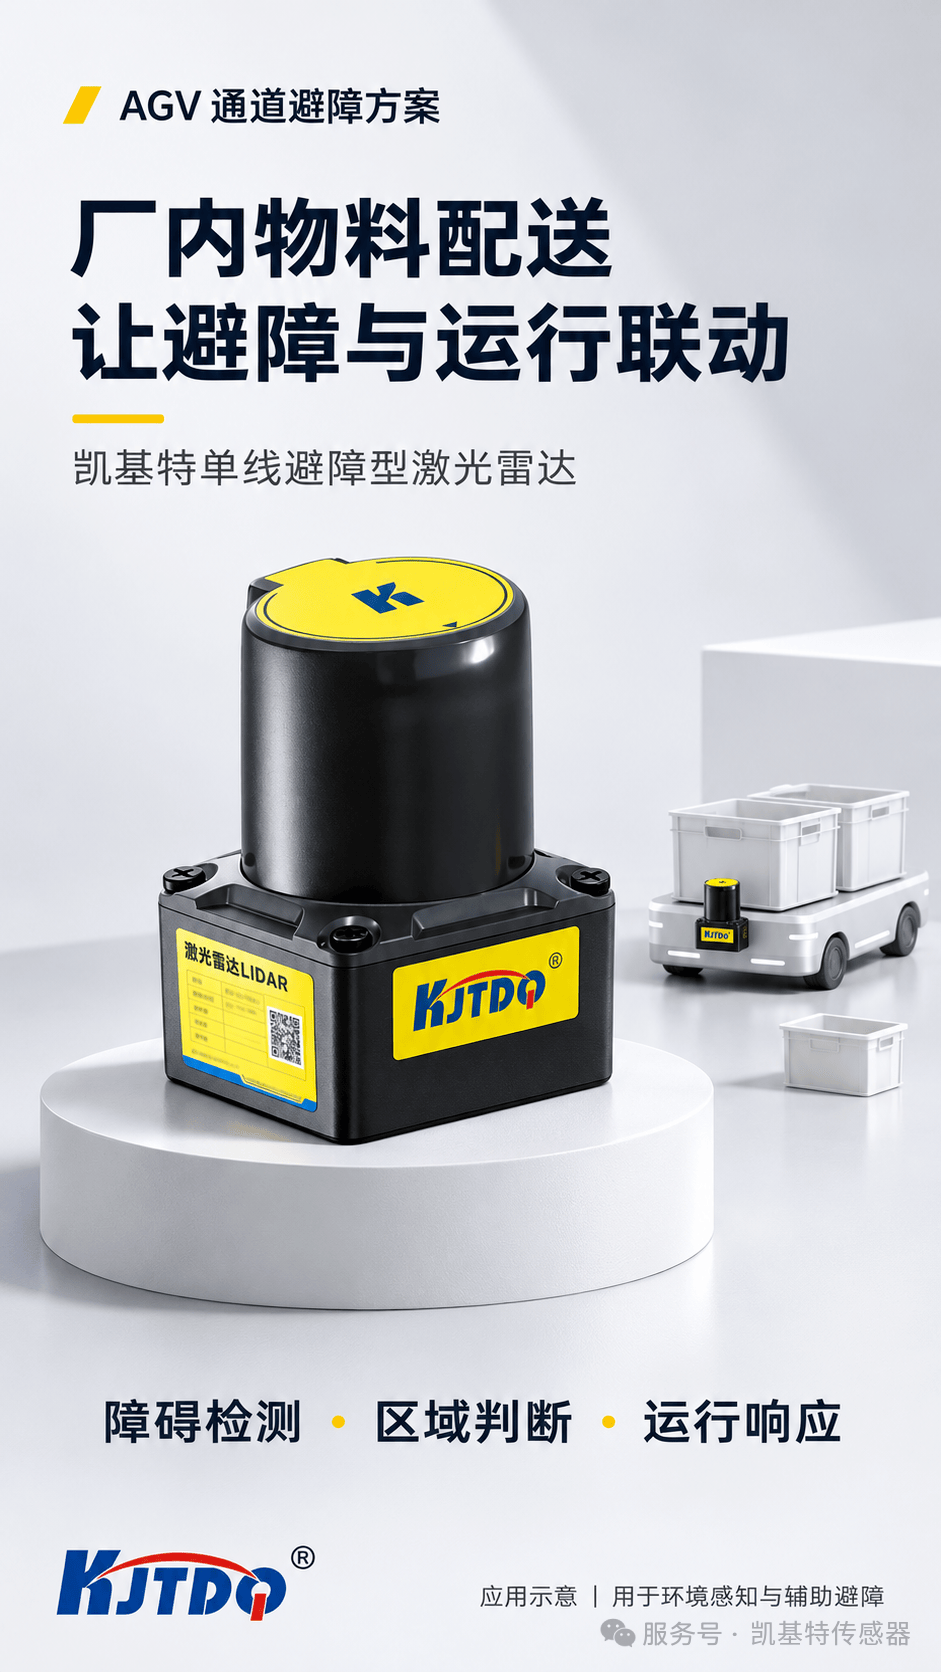
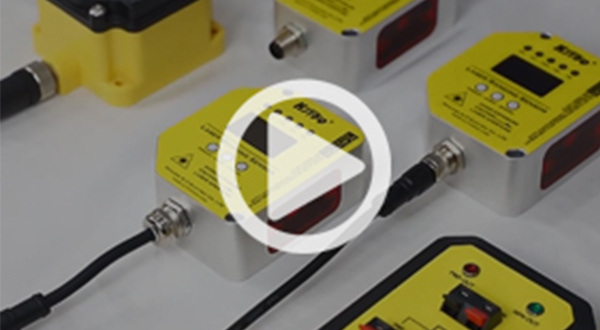
凯基特KJT-LR10采用脉冲TOF测距与转镜式扫描结构,获取同一平面内的环境轮廓和距离信息。紧凑的机身便于集成至移动设备,为通道内的障碍检测提供感知基础。
在配送AGV上,可根据车辆行进方向布置雷达,使扫描窗口朝向需要监测的通道,避免被车壳、支架或载荷遮挡。
检测位置应结合车体与货物外廓确定,让感知范围与实际通行需求对应。
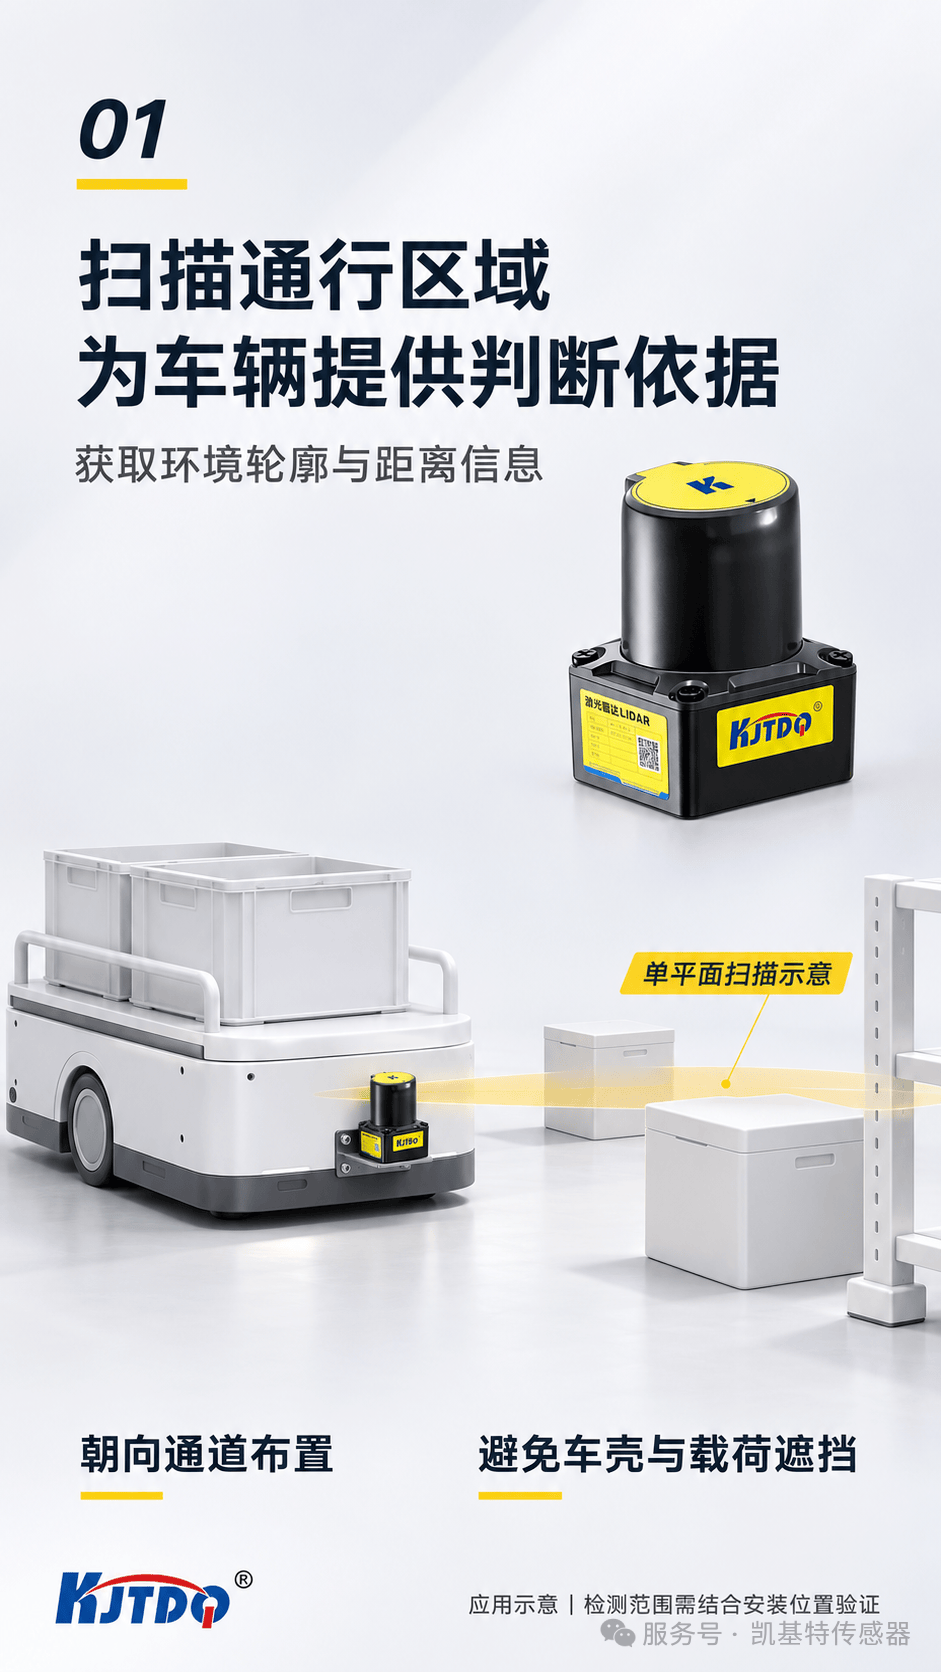
产品支持检测区域配置及区域信号输出,可作为车载控制器判断障碍接近情况的输入。
针对线边配送场景,可设计以下联动逻辑:
区域判断 | 车辆响应建议 |
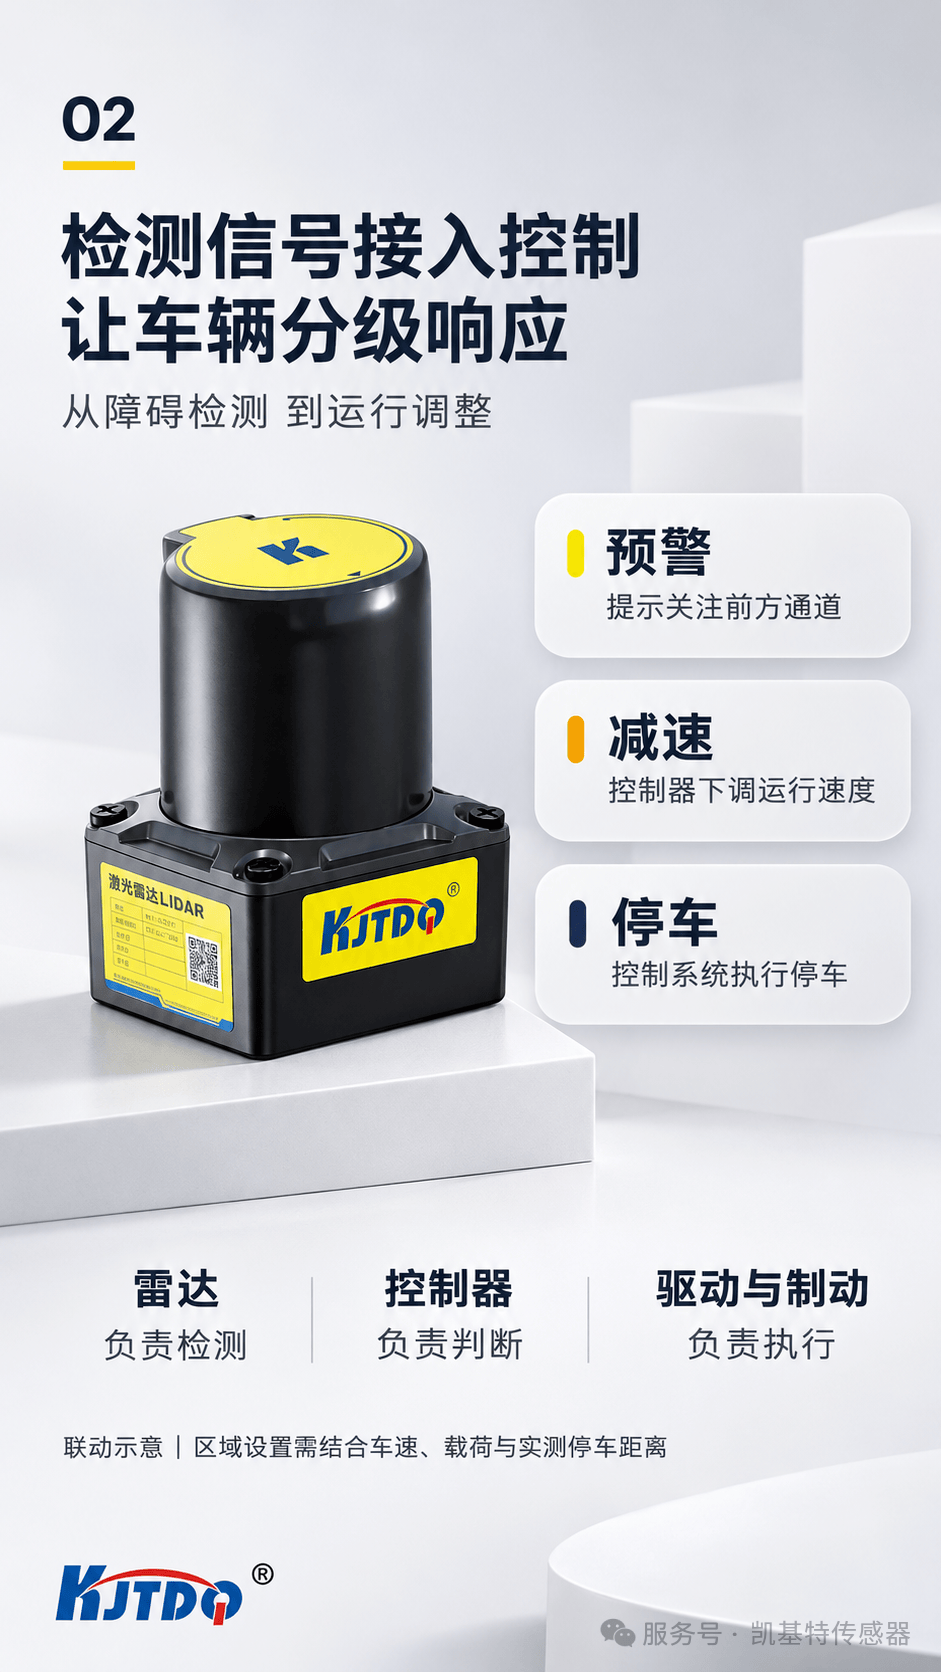
障碍进入预警区域 | 发出提示,提醒关注前方通道 |
障碍进入减速区域 | 由车载控制器下调运行速度 |
障碍进入停车区域 | 由控制系统执行停车,等待通行条件满足 |
雷达负责检测,控制器负责判断,驱动与制动系统负责执行。区域边界应结合车速、载荷及实测停车距离设置,并同步明确故障处理与恢复运行条件。
把检测结果转化为明确的控制动作,才是避障方案落地的关键。
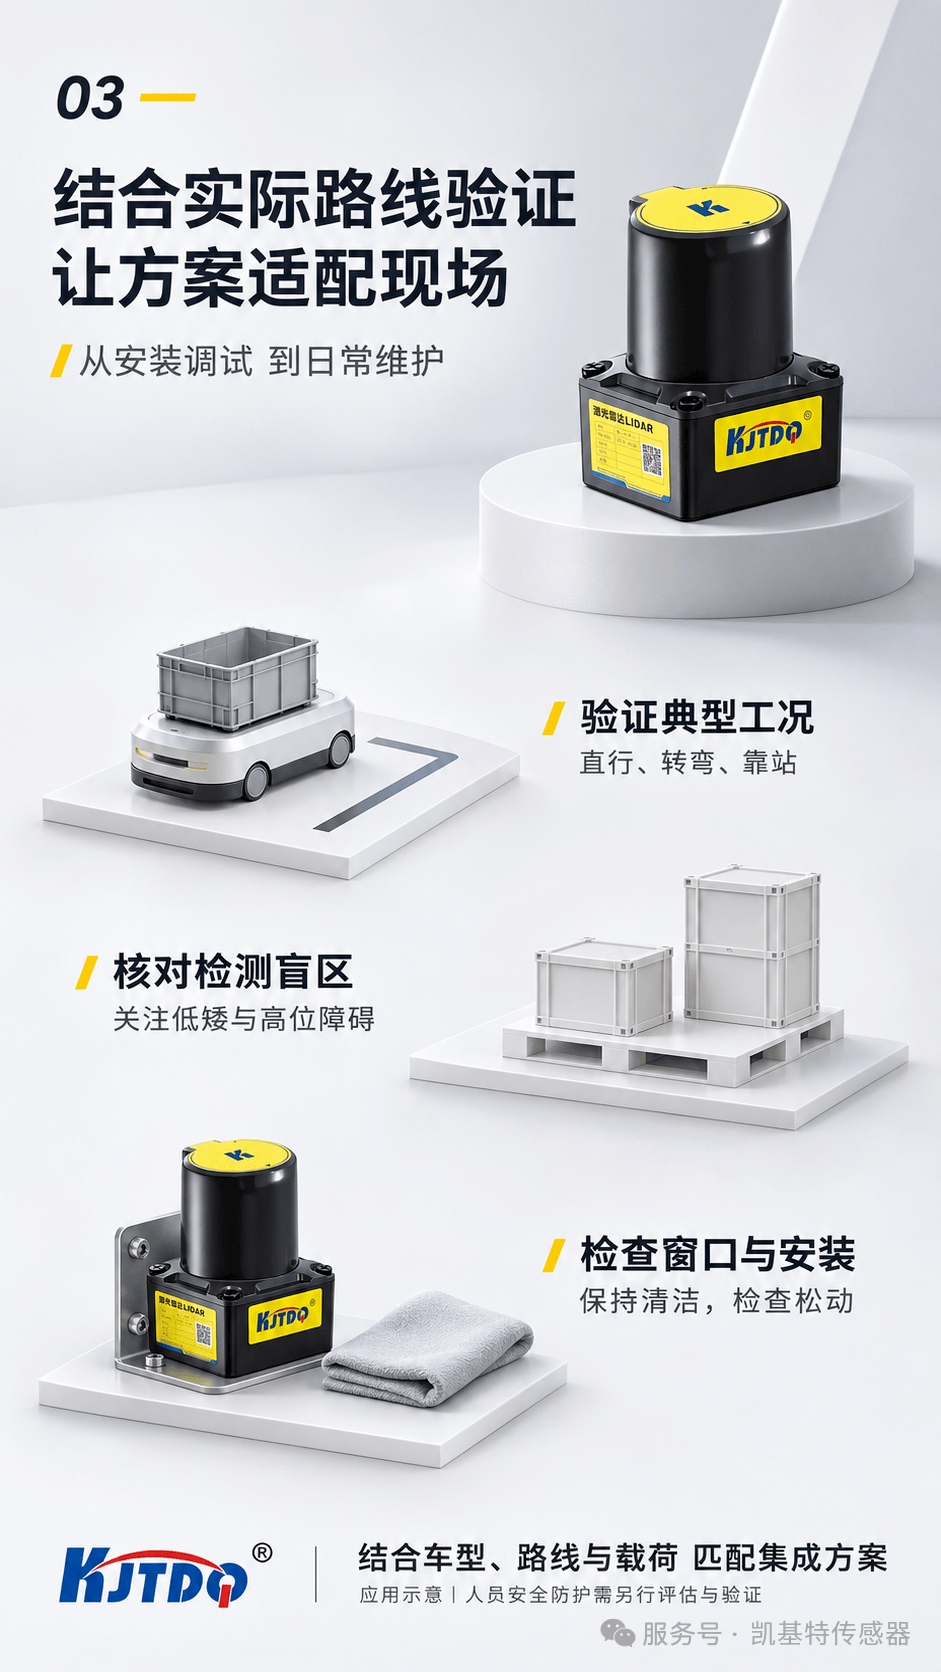
调试应覆盖直行、转弯、交叉通道及靠站等典型工况,使用现场常见的料箱、托盘和货物验证检测效果,并检查不同载荷下的减速与停车表现。
单线雷达只扫描一定高度的平面,低矮物体、高位伸出物及倒车盲区,需要结合整车结构评估是否补充检测。日常维护也应关注扫描窗口清洁、安装支架松动及遮挡变化。
从通道感知到运行联动,凯基特为厂内移动设备提供激光检测支持。
提供车型、配送路线、载荷外廓与控制接口需求,凯基特可协助匹配产品选型及集成方案。

咨询热线(Tel):025-66910926
售后电话(Tel):025-66018619


陈经理:18020120961
赵经理:18013967372

官方公众号
官方客服